
01 / MEASUREMENT
動きを、データとして捉える。
GPSによる位置・速度情報と、IMUによる加速度・角速度を取得。対象の動きを複数の物理量から捉えます。
Driving Labでは、車両側のセンサーからiPhoneへ計測データを送り、記録や表示に活用します。計測器とアプリが連携する仕組みです。
GPS3軸加速度3軸角速度iPhone連携
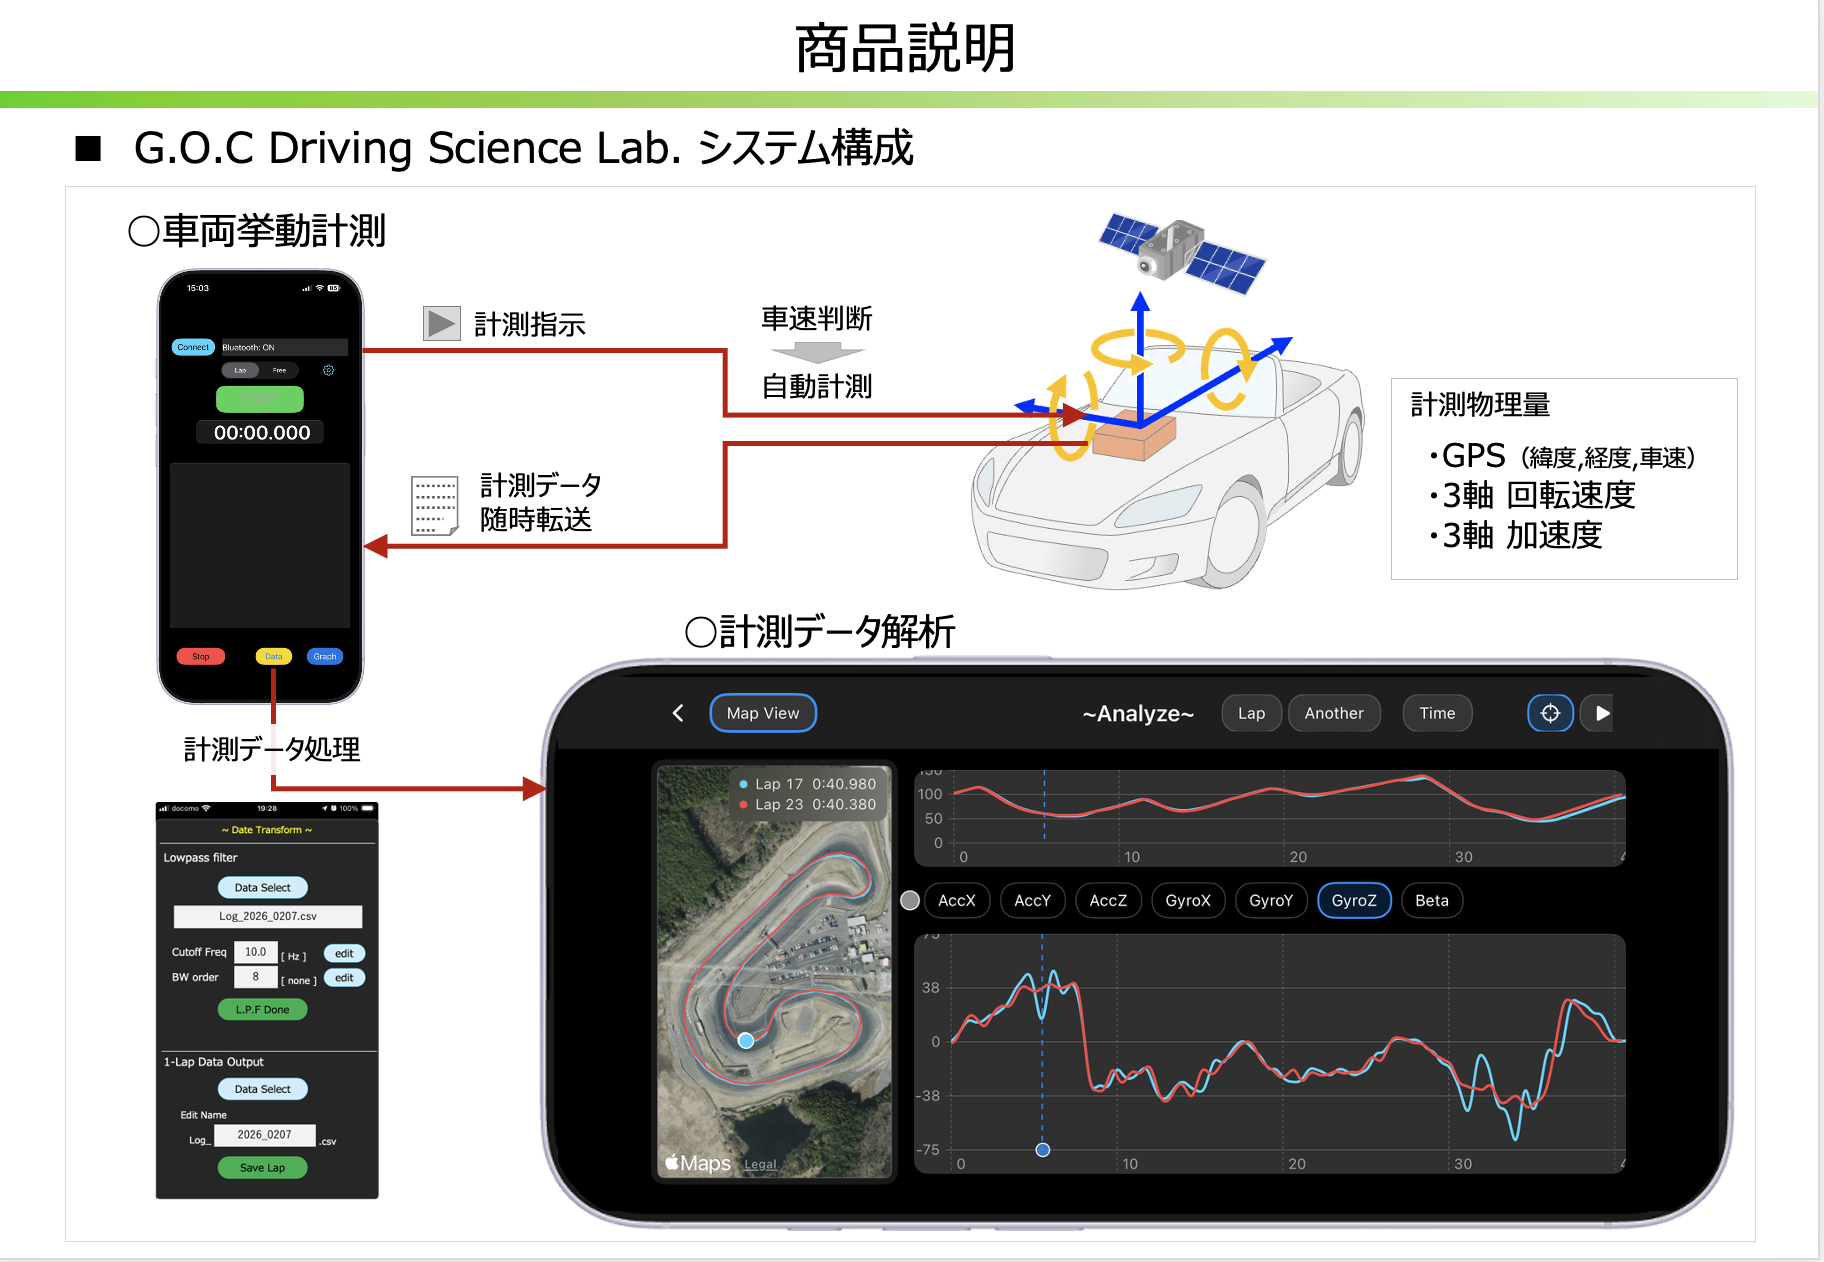
Driving Labのシステム構成(既存の説明資料を仮掲載。今後HP専用図に置き換え予定)
02 / ANALYSIS
違いを、比較できる情報に。
計測値は、並べて見ることで意味が生まれます。位置、速度、Yaw Rateなどを同じ時間軸で表示し、異なる走行ラップの差を確認します。
必要に応じてデータ処理を行い、見たい現象が読み取りやすい形に整えます。
計測することがゴールではありません。走りの違いに気づける表示を目指しています。
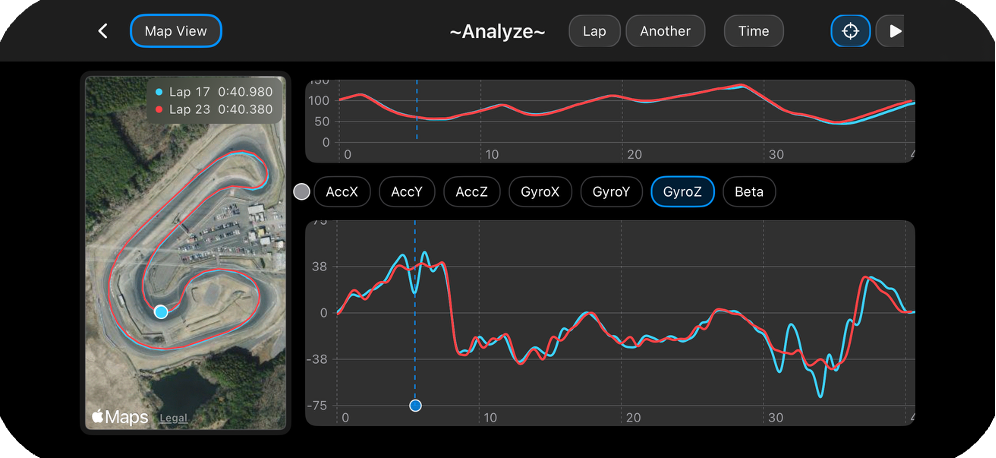
Driving Lab:走行軌跡と速度・Yaw Rateの比較画面
03 / ENGINEERING
測定値から、運動状態を読み解く。
車両運動の知見を活かし、GPSの移動方向と車体の向きの関係などから、直接は測っていない状態量の推定にも取り組んでいます。
例:車両のすべり角(β角)
車体の向きと実際の進行方向のずれを表す角度です。旋回中の車両挙動を考えるうえで役立つ指標の一つです。
※ β角は推定値です。推定精度・適用可能な条件は今後の検証に基づき整理します。
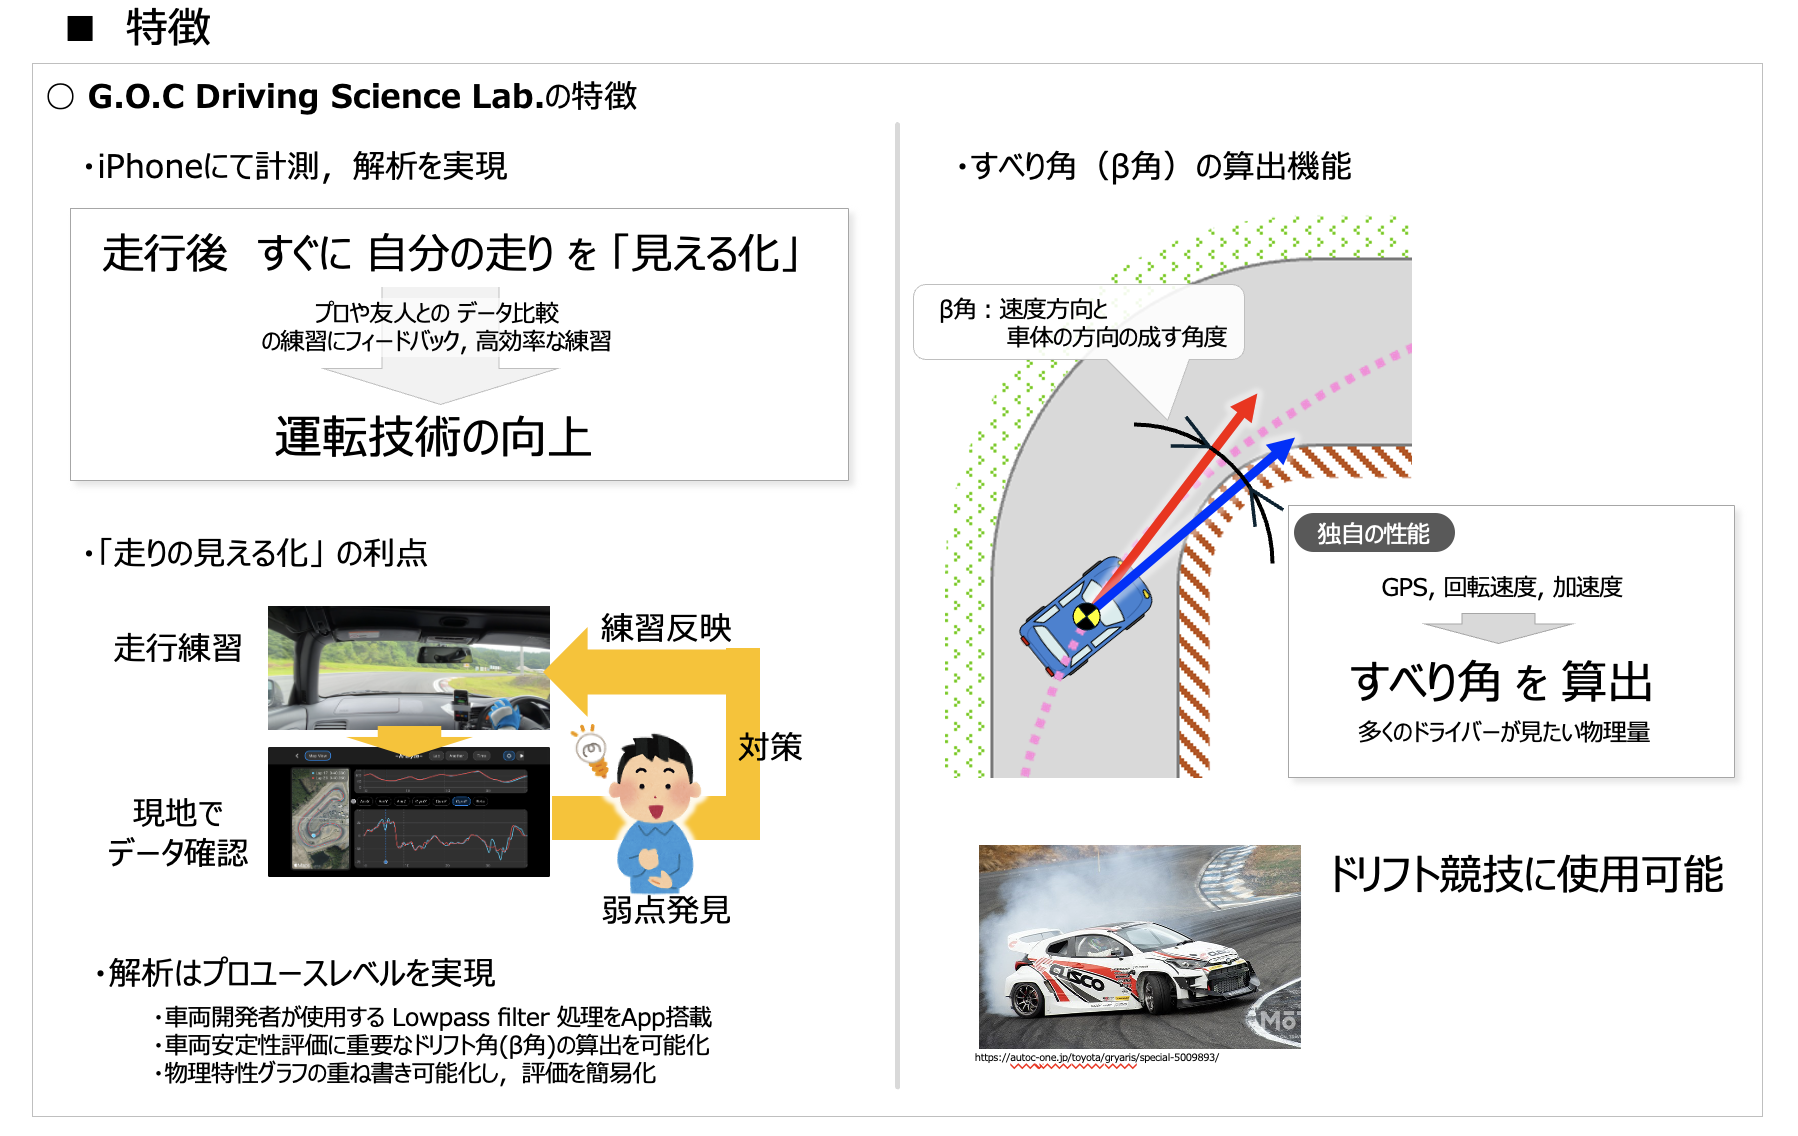
すべり角の説明資料(現時点では既存資料を仮掲載)
04 / FEEDBACK
その場の気づきを、次の練習へ。
計測データをiPhoneで確認し、走行や滑走の直後に振り返る。
発見した課題を、次の実践につなげるための仕組みを目指します。
01走る・滑る
02計測する
03違い・課題に気づく
04次の練習に反映
この技術を活用した製品を見る